一種適用于機翼氣動參數分布實時計算的解耦算法的制作方法
本發明涉及航空飛機機翼氣動參數的計算方法,具體涉及一種適用于機翼氣動參數分布實時計算的解耦算法。
背景技術:
對于渦槳飛機來說,螺旋槳、發動機和飛機機身、機翼等各部分之間相互影響,耦合作用明顯。傳統的飛行控制系統一般是各個子系統分開設計的,對于這樣的控制系統,當某一子系統達到最優狀態時,其它子系統不一定是最優的,為了使整機性能達到最優,就必須對各個子系統進行綜合控制即一體化控制。對于渦槳飛機這樣特殊的結構,一體化控制顯得尤為重要,然而想要實現一體化控制,螺旋槳-發動機-飛機一體化建模是必不可少的。由于螺旋槳滑流會改變機翼表面升阻系數的分布曲線,所以建立渦槳飛機一體化模型時不能簡單的用一組升阻系數進行機翼氣動性能的計算,需要將機翼進行單獨建模,建立可以計算出每一時刻在耦合作用下機翼表面氣動參數分布情況的機翼模型,并分析螺旋槳和機翼之間的耦合效應。
對于機翼的建模方法主要包括:升力線方法、升力面方法、渦格法以及面元法等等。prandtl升力線理論的發展為精確預測有限機翼表面的升力和誘導阻力提供了第一種解析方法,在升力線理論中,prandtl假設有限翼展的每個翼型截面上的升力近似等于截面相同形狀的無限翼展的截面上產生的升力。在這個假設中,在三維機翼的每個翼型截面上運用kutta和joukowski的二維渦升定理將當地的氣動力和渦環量關聯起來。然而,為了確定氣動力的方向,來流速度與尾渦引起的誘導速度的矢量和代替了kutta-joukowski定理中未受擾動的來流速度。對于展弦比大于4的直機翼,該理論的計算結果和實驗數據具有很好的吻合度。prandtl的升力線理論對于現代空氣動力學和流體力學的發展有著深遠的影響,直到現在還被廣泛采用。然而,傳統的升力線理論僅僅適用于無后掠角,無上反角的機翼。
針對傳統升力線理論的缺陷,phillips提出了一種數值的升力線方法,該方法可以用來計算任何位置和方向的升力面上的氣動力和扭矩。該方法基于prandtl原始的有限翼展模型,精確預測了后掠角、上反角、展弦比、外傾角和表面形狀對機翼氣動性能的影響。該方法的計算結果與實驗數據以及cfd軟件計算結果一致,精度高、計算成本低。該方法不僅適用于空氣動力學的領域,還擴展到了流體力學領域,包括水翼、成熟的螺旋槳和控制面。與經典升力線理論不同的是該方法不需要對升力與攻角之間的線性性做出要求。因此,該方法可信度高,并考慮了失速的影響。然而該方法中涉及迭代過程,且迭代的數據量較大,計算速度慢,無法實現實時計算,不適用于螺旋槳-發動機-飛機一體化實時模型的計算。
由于機翼前方任何一個位置的氣流發生變化都會影響到整個機翼上氣動性能的分布,也就是說相互之間的耦合性很大,所以如果只是單純的用升力線模型離線計算出的數據作成一個插值模型是不可能實現的,原因主要包括以下兩點:
1.對于渦槳飛機來說,不同飛行狀態下,螺旋槳后的氣流狀態不同,機翼前方來流速度的分布情況成千上萬種,想要離線計算出可以包含所有工況下的氣動特性是不可能完成的任務。
2.如果只是進行單純的插值計算,插值維數會很高,維數太低不能保證插值的精度,維數太高,實現起來比較困難。
技術實現要素:
本發明所要解決的技術問題是針對背景技術中所涉及到的缺陷,提出了一種適用于機翼氣動參數分布實時計算的解耦算法,該解耦算法可以實現機翼上氣動參數分布的實時計算,適用于螺旋槳-發動機-飛機一體化實時模型的建立。
本發明為解決上述技術問題采用以下技術方案:
一種適用于機翼氣動參數分布實時計算的解耦算法,其特征在于,在prandtl的機翼升力線模型計算結果的基礎上引入解耦參數σ,所述解耦參數σ的定義為σ=αinduced/λ,式中,αinduced為誘導攻角,λ為壓縮因子,
所述解耦算法包括以下步驟:
步驟a:在機翼上選取若干個控制點;
步驟b:計算機翼前方來流條件均不發生擾動時機翼上各個控制點處的σn值;所述σn為機翼前方來流條件均不發生擾動時各個控制點處解耦參數σi組成的解耦參數向量;
步驟c:計算分別擾動時機翼上各個控制點處擾動后的
步驟d:計算σd;所述σd為機翼左右翼展的來流條件對稱的情況下,機翼上前方的來流條件同時發生擾動時各個控制點處解耦參數σi組成的解耦參數向量;
σd的計算公式為:
式中δσ1為σn與σd的差向量;δσ2為將機翼前方相同位置的氣流進行分別擾動后計算出的解耦參數差向量
步驟e:計算有效攻角αe;
αe=α-αinduced=α-σd·λe≈α-σd·λ
式中,λe為有效的壓縮因子,α為氣流的來流攻角;
步驟f:在prandtl的機翼升力線模型的基礎上,根據αe進行機翼氣動性能的計算。
本發明采用以上技術方案與現有技術相比,具有以下技術效果:
1、可以實現機翼表面氣動參數的分布曲線的實時計算;
2、適用于螺旋槳-發動機-飛機一體化實時模型的計算。
附圖說明
圖1是無螺旋槳狀態下機翼右翼展的來流馬赫數分布圖;
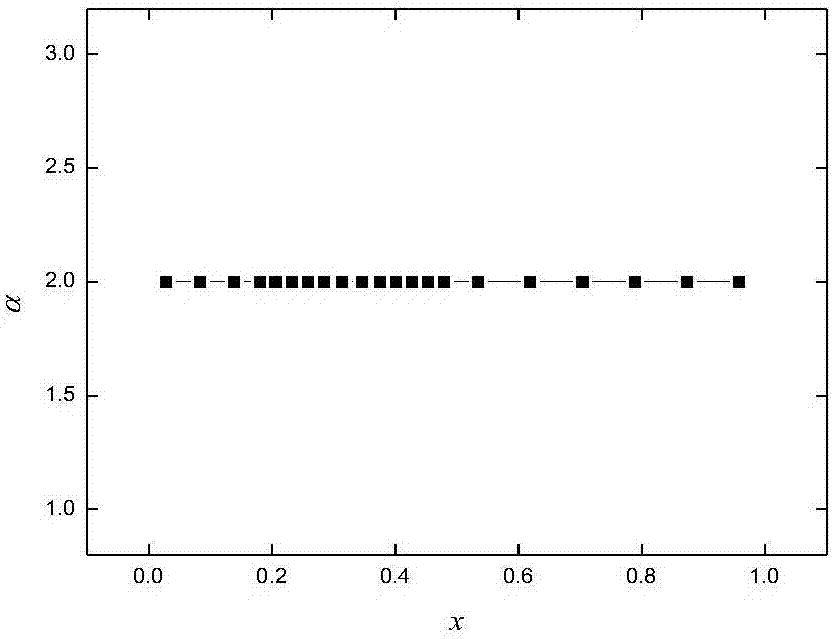
圖2是無螺旋槳狀態下機翼右翼展的來流攻角分布圖;
圖3是有螺旋槳狀態下機翼右翼展的來流馬赫數分布圖;
圖4是有螺旋槳狀態下機翼右翼展的來流攻角分布圖;
圖5是位于機翼表面1/4弦長處的馬蹄渦分布圖;
圖6是馬蹄渦中位置矢量描述圖;
圖7是翼型截面內單位向量描述圖;
圖中,x為機翼右翼展歸一化后的展向坐標。
具體實施方式
下面結合附圖對本發明的技術方案做進一步的詳細說明:
本發明公開了一種適用于機翼氣動參數分布實時計算的解耦算法,該在prandtl的機翼升力線模型計算結果的基礎上引入解耦參數σ,從而獲得經驗公式(1),基于經驗公式(1)進行解耦算法的設計。該解耦算法可以實現機翼上氣動參數分布的實時計算,適用于螺旋槳-發動機-飛機一體化實時模型的建立。
所述解耦參數σ的定義為σ=αinduced/λ,式中,αinduced為誘導攻角,λ為壓縮因子,
所述經驗公式(1)為:
式中,σn為機翼前方來流條件均不發生擾動時各個控制點處解耦參數σi組成的解耦參數向量;σd為機翼左右翼展的來流條件對稱的條件下,機翼前方的來流條件同時發生擾動時各個控制點處解耦參數σi組成的解耦參數向量;
所述解耦方法包括如下步驟:
(1)計算機翼前方來流條件均不發生擾動時機翼上各個控制點處的σn值,各個控制點的設置與機翼的升力線模型匹配,設置點的個數與計算精度要求相關;
(2)計算分別擾動時機翼上各個控制點處擾動后的
(3)根據經驗公式(1)計算σd;
(4)根據公式(2)計算有效攻角αe的值;
(5)在機翼升力線模型的基礎上,根據αe進行機翼氣動性能的計算,包括機翼升阻系數分布曲線等;
所述的公式(2)如下:
αe=α-αinduced=α-σd·λe≈α-σd·λ(2)
式中,λe為有效的壓縮因子(即真實氣流的壓縮因子),λ為來流的壓縮因子,α為氣流的來流攻角,αe為氣流的有效攻角。
對照圖1和圖2,計算無螺旋槳狀態下,即機翼前方來流條件均為ma=0.459,α=2°時機翼上各個控制點處的σn值,機翼左右翼展的來流條件對稱。
對照圖3和圖4計算分別擾動時的
根據經驗公式(1)計算σd。
根據公式(2)計算有效攻角αe的值,從而計算出機翼各處的氣動參數。
所述prantl的升力線模型,其具體計算方法如下:
如圖5所示,在升力線理論中,一個有限的翼展可以用馬蹄型的渦來表示,機翼表面連續的邊界渦和自由尾渦可以近似的用有限個數的馬蹄渦來替代。每個馬蹄渦的邊界部分與機翼表面1/4弦線相重合,每一個馬蹄渦的尾部附著在尾渦上。這里在機翼表面上布nw個馬蹄渦,如圖6所示,每一個馬蹄渦都由三條邊組成,一條邊界渦和兩條尾渦,圖中點(x1,y1,z1)和點(x2,y2,z2)為邊界渦的兩個端點,點(x,y,z)為空間中任意一點。每一個馬蹄渦上布一個控制點。機翼表面上馬蹄渦的分布和控制點位置的選取直接影響到模型的計算精度。
根據biot-savart定理和圖6中的定義可知,空間中任意一點由渦產生的誘導速度如下公式(3)所示:
公式(3)在大部分教科書中都可以查到,但是它卻不是最常用的形式。當矢量r1和r2共線時,誘導速度無法通過公式(3)來確定。為了解決這種情況,可以采用以下關系式:
r0=r1-r2,r1·r2=r1r2cosθ,|r1×r2|=r1r2sinθ(4)
由關系式(4)可得:
由公式(3)和(5)可知:
當公式(6)運用于一個如圖6所示的由一條有界渦和兩條半無限的尾渦組成的馬蹄渦時,空間中任意一點由該馬蹄渦引起的誘導速度如下所示:
將渦升定理運用到機翼上每一塊小的塊時可知每一塊機翼上產生的升力如下所示:
df=ργv×dl(8)
如果將有限機翼表面的流體假象為如圖5所示的由一系列位于機翼1/4弦線處的馬蹄渦組成,則由公式(7)可知位于第j個馬蹄渦邊界渦上的控制點處的氣流速度如下所示:
其中:
由公式(8)和(9)可知,在每一小塊機翼的控制點處產生的升力為:
當機翼的襟翼打開時,位于每一小塊機翼上控制點處的升力系數由該處的攻角和襟翼角度共同決定:
cli=cli(αi,δi)(11)
其中,如圖7所示,uai和uni分別是弦線方向的單位向量以及與弦線相垂直的單位向量,這兩個向量都位于所處位置的翼型截面內。如果公式(11)的關系是已知的,則每一小塊機翼上控制點處產生的升力的幅值如下所示:
由公式(10)和公式(13)可得:
其中:
由公式(9)和公式(12)可知:
機翼上每一個控制點處都可以列出一個公式(14)一樣的方程,機翼上總共有nw個馬蹄渦就可以列出nw個非線性方程,從而構成一個方程組,該方程組中一共有nw個未知的無量綱量gi,在機翼沒有失速的情況下,采用牛頓迭代的方法,該方程組很容易得到解。
為了采用牛頓迭代法進行求解,可將方程組寫成以下形式:
λ(g)=r(16)
其中:
通過牛頓迭代希望找到一組無量綱向量組g使得r盡量接近于零,此時的g即為方程組的解,牛頓迭代從g的初猜值開始,并在迭代的過程中不斷的通過公式(17)來修正g直至收斂。
g=g+ω·δg(17)
其中:ω為松弛因子,δg由公式(18)獲得。
[j]δg=-r(18)
其中,[j]是一個維數為nw×nw的矩陣,矩陣中的元素如下所示:
其中:
通過迭代算法后即可得到nw個未知的無量綱量gi,從而可以計算出每個渦的環量,即γi的值,進而計算出每一個控制點處的誘導速度。通過誘導速度和環量即可計算出機翼表面的氣動參數。
機翼產生的升力計算公式如下所示:
本技術領域技術人員可以理解的是,除非另外定義,這里使用的所有術語(包括技術術語和科學術語)具有與本發明所屬領域中的普通技術人員的一般理解相同的意義。還應該理解的是,諸如通用字典中定義的那些術語應該被理解為具有與現有技術的上下文中的意義一致的意義,并且除非像這里一樣定義,不會用理想化或過于正式的含義來解釋。
以上所述的具體實施方式,對本發明的目的、技術方案和有益效果進行了進一步詳細說明,所應理解的是,以上所述僅為本發明的具體實施方式而已,并不用于限制本發明,凡在本發明的精神和原則之內,所做的任何修改、等同替換、改進等,均應包含在本發明的保護范圍之內。
- 還沒有人留言評論。精彩留言會獲得點贊!